一个世界模型,同时驯服人形、四足和灵巧手——HydraMimic 把可微世界模型扩展到了跨本体,让算力不再是瓶颈。它基于 SuperMimic,在仿真里同时训练 G1 人形、Go2 四足和 WUJI 灵巧手,三种本体都能稳定跟踪参考动作。
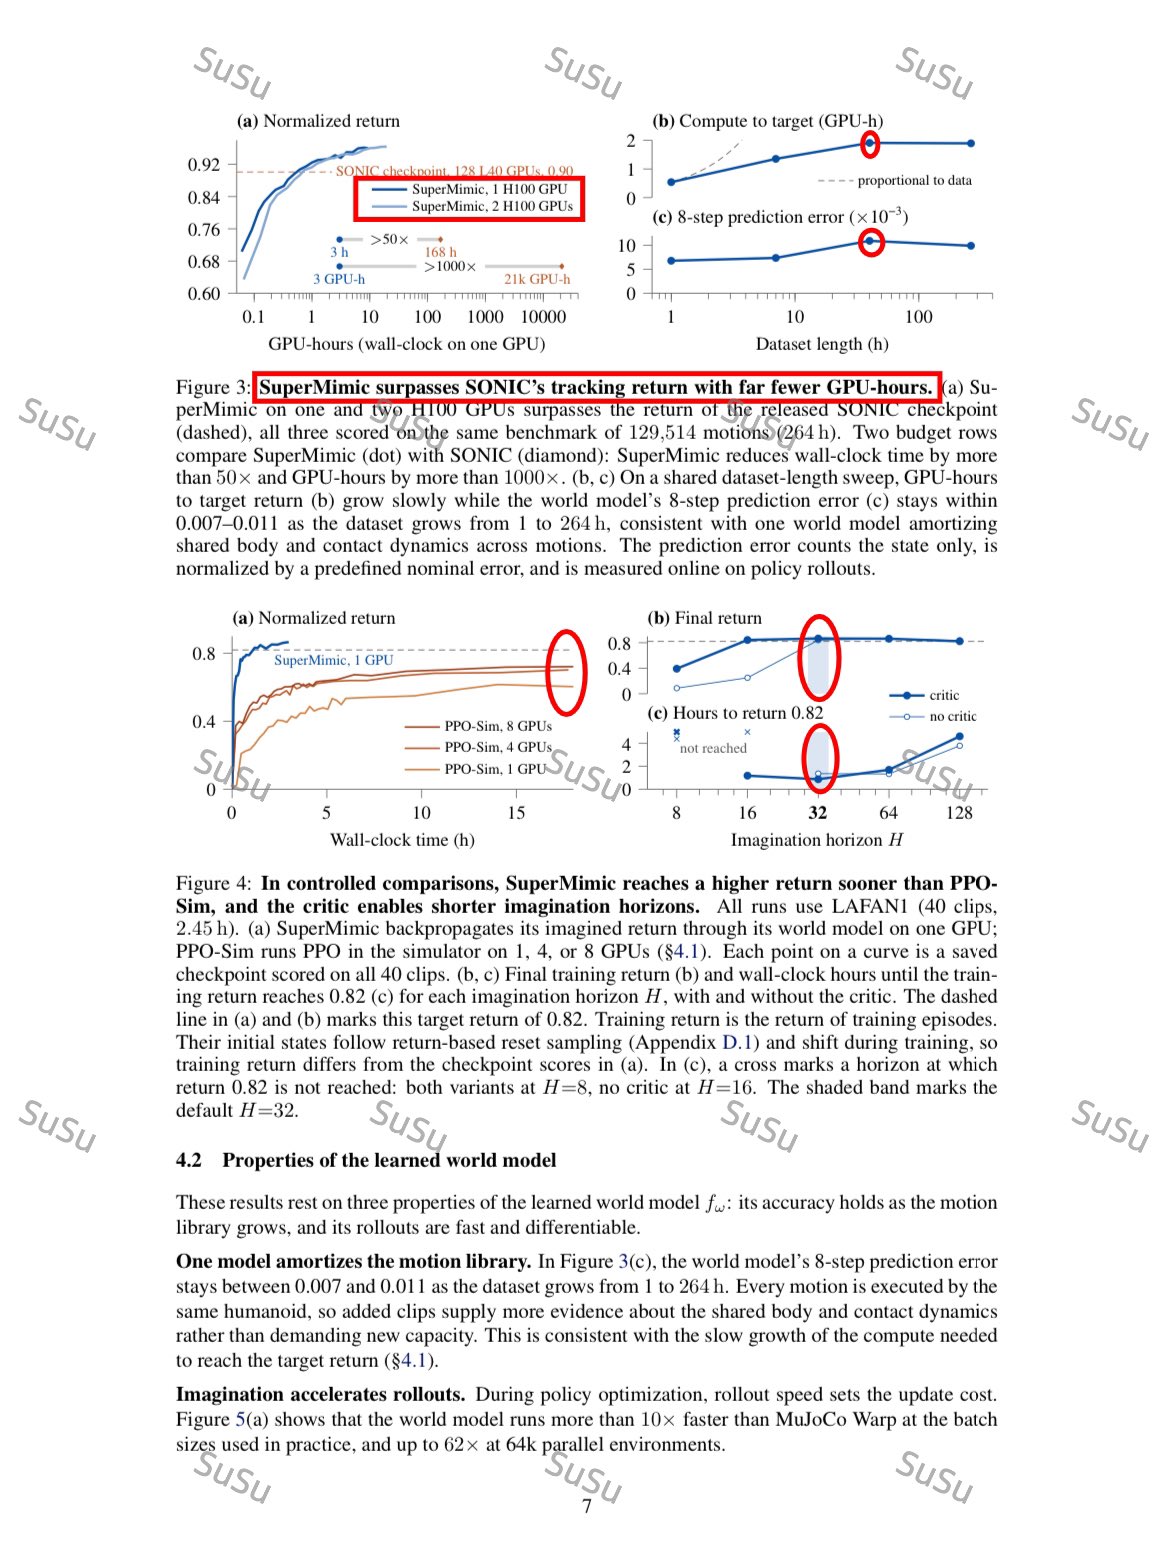
核心亮点有五点:一个共享的可微世界模型,底层统一多刚体动力学;本体被拆成「根部 + 关节」token 加形态描述,一次学会三种身体;策略从零开始,在想象轨迹里梯度反传训练;新本体可以共享世界模型先验,不用完全重训;高自由度的 WUJI 手的 sim-to-real 潜力最值得看。
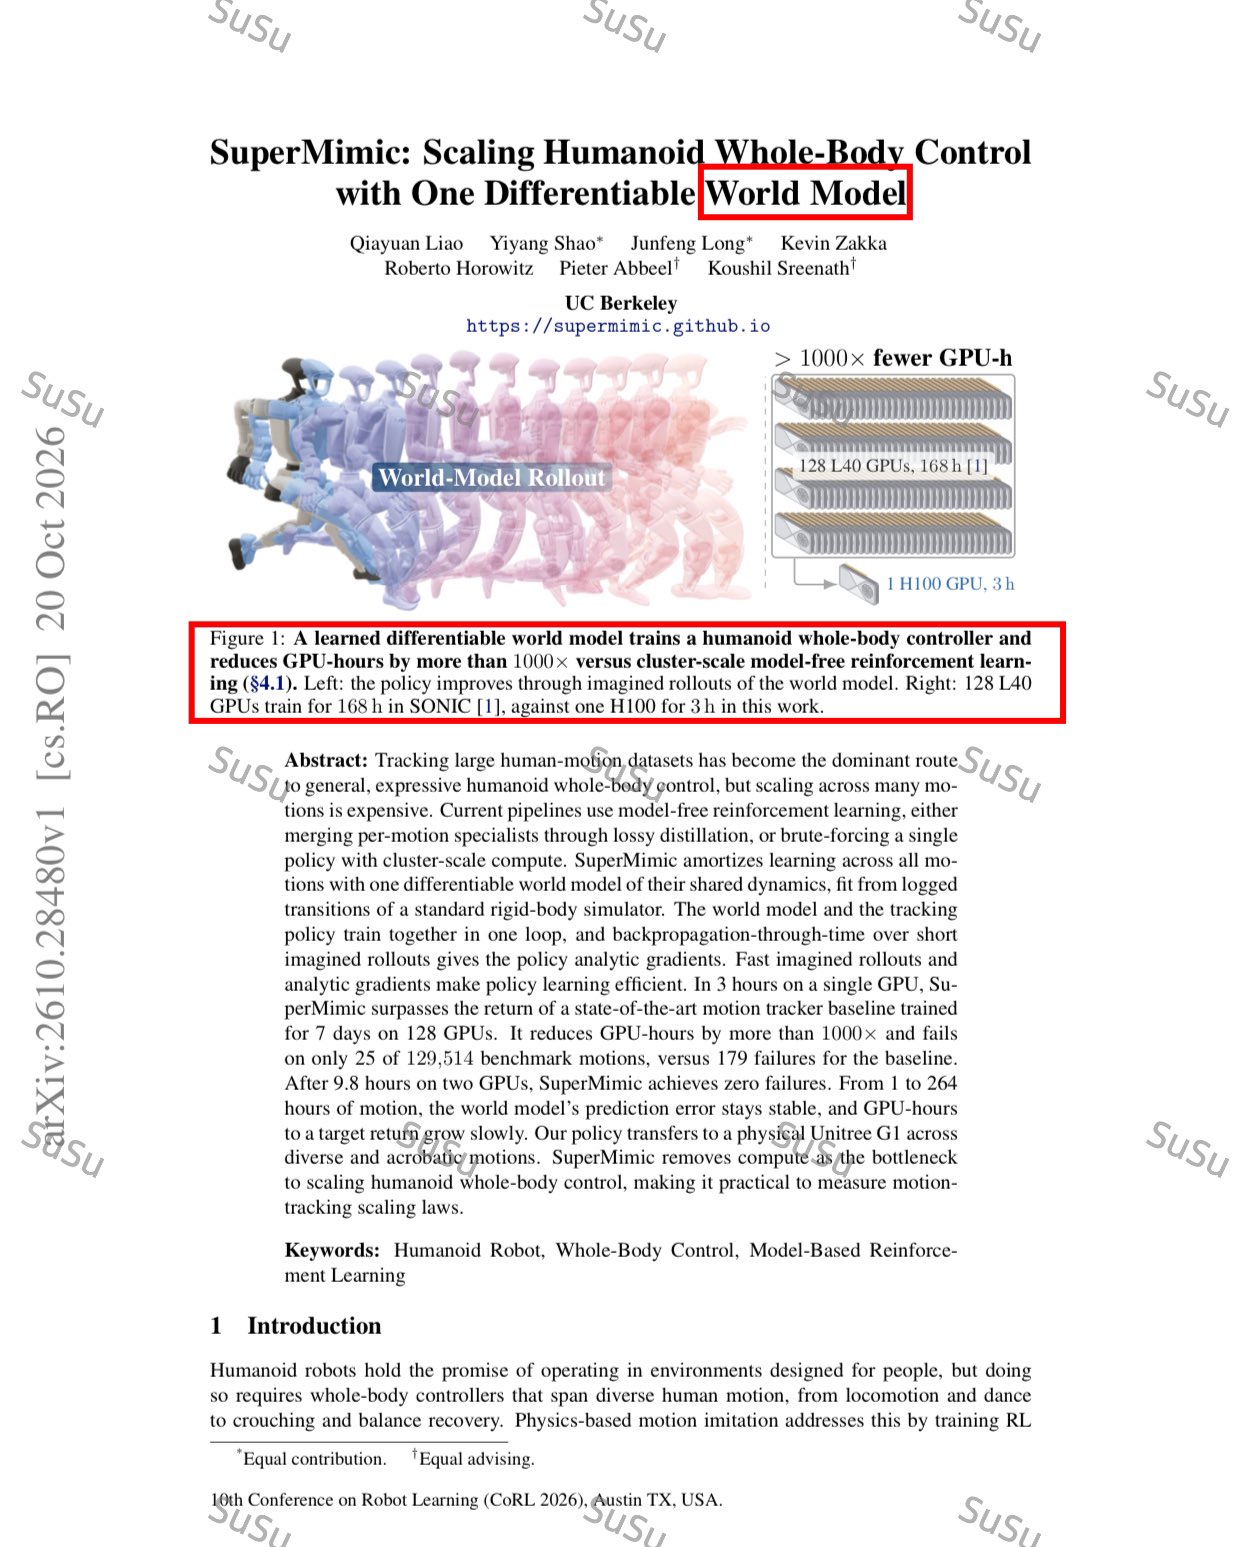
关键步骤也很清晰:先用模拟器收集三种本体的状态-动作数据,拆解成 token 加形态描述,训练共享世界模型;再在想象轨迹上用 BPTT 联合训练各本体策略;定期用真实模拟器刷新并校验;策略直接部署,复用世界模型先验。
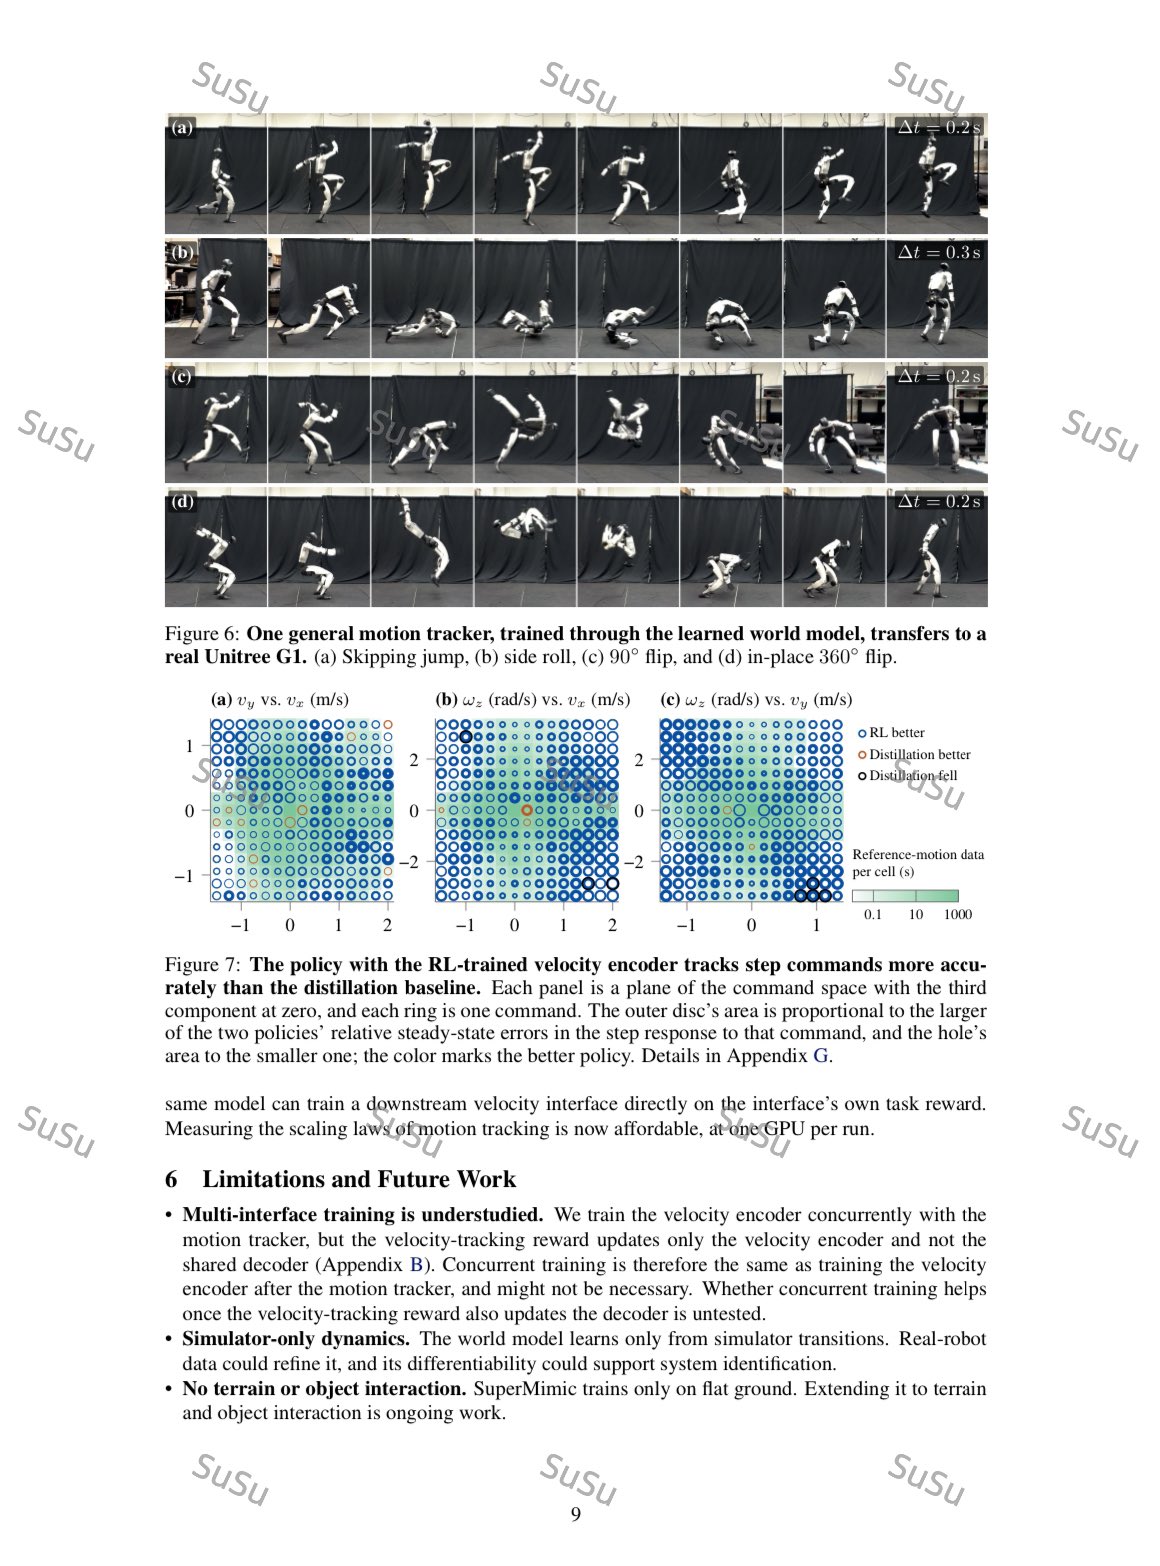
相关链接:
正文完